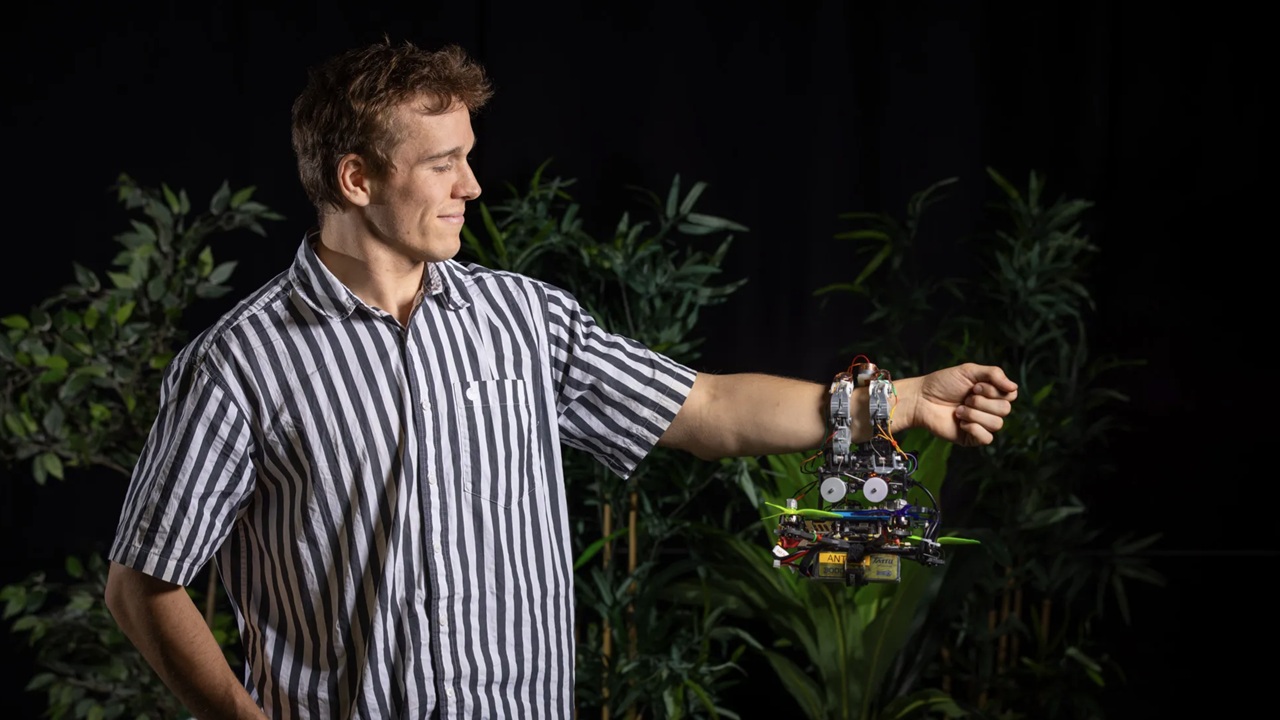
Een drone die metingen doet in een regenwoud zou veel langer mee kunnen gaan door op een tak te landen en zijn motoren uit te schakelen, in plaats van continu te blijven vliegen. Maar betrouwbaar landen is lastig: wanneer de drone een tak nadert, kan zijn eigen grijper het zicht van de camera blokkeren. Onderzoekers van de TU Delft hebben een drone ontwikkeld die zich meer als een vogel gedraagt.
Traditioneel zijn drones sterk afhankelijk van visuele waarneming om hun omgeving te begrijpen. Ze hebben een duidelijk zicht of een nauwkeurig model van een tak nodig voordat ze kunnen proberen te landen. Deze drone begint daarentegen met slechts een ruwe schatting van waar het doel zich zou kunnen bevinden en verfijnt die schatting door middel van aanraking. Hij tast naar een tak voordat hij landt. Met behulp van zachte tactiele sensoren die in een mensachtige hand zijn ingebouwd, detecteert de drone contact met een tak. Hij leert waar de tak zich bevindt en hoe deze is georiënteerd. Hij past zijn positie aan en grijpt de tak stevig vast.
Zoekpatroon drone
De drone vliegt een zoekpatroon in de vorm van een acht terwijl hij zijn hand met drie vingers opent en sluit. Terwijl de vingers openen en sluiten, onthult het eerste contact de positie en oriëntatie van de tak. De drone draait en herpositioneert zichzelf totdat de sensoren op alle drie de vingers stabiel contact bevestigen, waarna hij zijn motoren uitschakelt. Als het vastgrijpen mislukt, trekt de drone zich terug naar een veilige zweefpositie en probeert het opnieuw.
Grijpen vóór zien
Het idee is geïnspireerd op de manier waarop dieren met de wereld omgaan. Vogels gebruiken hun tastzin om de laatste momenten van een landing te sturen: ze voelen een tak via hun poten en passen hun grip in realtime aan.
Universitair hoofddocent dr. Salua Hamaza wil deze functionaliteit toepassen bij vliegende robots. “Zicht vertelt je waar iets is tot het moment dat het er echt toe doet – en dan zit je eigen grijper in de weg. Dieren hebben dit probleem niet, omdat ze kunnen terugvallen op hun tastzin. Dat is wat we een drone wilden geven: het vermogen om in een ruimte te kunnen reiken naar wat hij niet kan zien, te voelen wat er is, en zichzelf te corrigeren terwijl hij al in contact is.”
Drone met hand
Het resultaat is een lichtgewicht, antropomorfe hand die is ontworpen om te vliegen. De hand heeft drie vingers, elk met drie vingerkootjes (segmenten), geïnspireerd op de verhoudingen van de menselijke hand. Torsieveren zorgen ervoor dat de vingers op natuurlijke wijze sluiten, waardoor de drone zijn grip kan behouden zonder energie te verbruiken zodra hij ergens is neergestreken. Eén pees per vinger zorgt ervoor dat de vingers openen, terwijl zachte siliconen kussentjes voor wrijving zorgen en ervoor zorgen dat de hand zich aanpast aan verschillende oppervlakken en texturen.
Negen aanraaksensoren verspreid over de robothand
Elke vingerkootje is voorzien van een tactiele sensor: een kleine koperen elektrode onder het siliconenoppervlak. Wanneer deze een voorwerp raakt, verandert het elektrische signaal, waardoor een eenvoudig ja-of-nee-contactsignaal ontstaat. Op zichzelf geeft dit signaal slechts beperkte informatie. Maar omdat de drone de vorm en positie van zijn vingers kent, kan hij precies bepalen waar elke aanraking plaatsvindt. Een eenvoudig aanraaksignaal wordt zo een punt in de ruimte en een bewegingsrichting.
“Elke sensor vertelt ons alleen maar ‘er is hier iets’. Maar als je de vorm van je eigen hand kent, is dat genoeg om te reconstrueren waar de tak zich bevindt en hoe deze is georiënteerd. De drone bouwt een steeds nauwkeuriger ‘beeld’ van het doel op, puur door ertegenaan te stoten.”
Aanraking als troef, niet als nadeel
De aanpak is robuust omdat hij aanraking gebruikt om fouten in de waarneming te corrigeren. In vluchtexperimenten ontdekten de onderzoekers dat de drone betrouwbaar bleef, zelfs wanneer de positie, oriëntatie en grootte van het doel verkeerd werden ingeschat, terwijl een conventionele, op zicht gebaseerde strategie al snel faalde. Het onderzoek kan mogelijk worden toegepast bij drones die gedurende langere tijd omgevingen kunnen monitoren, zelfs waar zicht alleen onbetrouwbaar is, zoals in boskruinen, rommelige industriële structuren of plaatsen zonder ‘motion-capture-systemen’.
Verschuiving in denken
Meer in het algemeen suggereert het onderzoek een verschuiving in het denken over contact in de luchtrobotica: niet als een risico dat moet worden vermeden, maar als een bron van informatie om acties te sturen. Net als in de natuur kunnen toekomstige drones aanraking gebruiken om door de wereld te navigeren en landingsplaatsen te vinden die ze nog niet volledig kunnen zien.
Bron: TU Delft, Beeld: Studio Oostrum