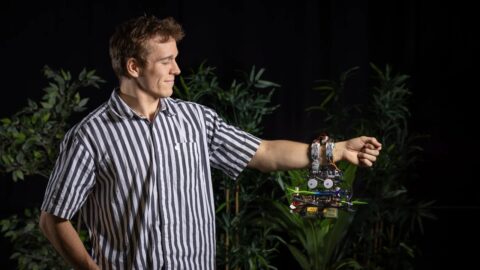
Een drone van minder dan 50 gram kan zich met behulp van kunstmatige snorharen bewegen in donkere en visueel moeilijke omgevingen. Het lichtgewicht tastzintuig geeft kleine drones de mogelijkheid obstakels te detecteren, oppervlakken te volgen en onbekende ruimtes te verkennen. Dit alles zonder afhankelijk te zijn van camera’s.
De kunstmatige snorharen zijn ontwikkeld door onderzoekers van de TU Delft. Zij publiceren hun resultaten in Nature Communications. Met hun ontwikkeling willen de onderzoekers een lichtgewicht tastzintuig creëren dat specifiek is bedoeld voor kleine drones. Want sensoren vormen voor kleine autonome drones een belangrijke technische uitdaging. Zo vragen camera’s rekenkracht en zijn zij afhankelijk van voldoende zicht. LiDAR- en andere afstandssensoren kunnen uitkomst bieden, maar zorgen dat de drone zwaarder wordt en verhogen het energieverbruik.
Deze extra belasting is in de praktijk niet acceptabel, aangezien dit de inzetbaarheid van kleine drones beperkt in situaties waar autonome navigatie belangrijk kan zijn. Als voorbeeld noemen de onderzoekers donkere, stoffige of met rook gevulde ruimtes.
Kunstmatige snorharen
De TU Delft-onderzoekers Chaoxiang Ye, Guido de Croon en Salua Hamaza zochten daarom een andere manier om de omgeving waar te nemen. De oplossing ligt volgens hen in aanrakingen. Het systeem is geïnspireerd op knaagdieren, die hun snorharen gebruiken om zich in donkere en krappe ruimtes te oriënteren.
De onderzoekers bevestigden aan de voorzijde van een kleine drone een tweetal flexibele kunstmatige snorharen. Iedere snorhaar bevat drie miniatuur-barometers die drukveranderingen meten wanneer de flexibele staaf door contact met een oppervlak buigt. Op basis van de verzamelde informatie kan de drone vervolgens afleiden waar een obstakel zich bevindt en hoe ver het contactpunt van de drone verwijderd is.
Gaat verder dan een botsingsensor
Hoewel de snorhaar op het eerste oog wellicht lijkt op een botsingsensor, gaat de aanpak verder. Zo kan de drone tijdens het vliegen voortdurend contact houden met een oppervlak, en hierdoor voortdurend zijn afstand tot een obstakel meten. Dit maakt het onder meer mogelijk wanden te volgen en obstakels nauwkeuriger te vermijden. De techniek is door de onderzoekers gedemonstreerd met zowel harde als zachte oppervlakken en in volledige duisternis.
De onderzoekers melden dat luchtstromen van de propellers van de drone een uitdaging vormen en metingen kunnen verstoren. Zo veroorzaken de propellers drukveranderingen en trillingen, die vergelijkbare signalen kunnen opleveren als daadwerkelijk contact. De onderzoekers zetten onder meer een algoritme, een neuraal netwerk en een zogeheten Kalman-filter in om ruis en drift te onderdrukken. Dit maakt het mogelijk ondanks eventuele verstoring contactafstanden toch op milimeterniveau te meten.
Dataverwerking vindt aan boord plaats
Alle verzamelde data worden direct aan boord van de drone verwerkt. Dit betekent dat ruwe data niet hoeven te worden doorgestuurd en alleen de verwerkte data worden verstuurd, wat helpt het dataverbruik te minimaliseren. De onderzoekers gebruikten een STM32F405-microcontroller met 192 kilobyte RAM, waarvan de ontwikkelde algoritmen ongeveer 34 kilobyte gebruiken. Externe computers of positioneringssystemen zijn voor de tactiele waarneming en besturing niet nodig. De software draait met een frequentie van 50 hertz.
Tijdens experimenten wist de drone succesvol langs obstakels te navigeren en wanden te volgen. Ook is een methode getest die de drone in staat stelt onbekende, afgesloten ruimtes actief te verkennen. De drone combineert daarbij het volgen van wanden met een kaarttechniek die bepaalt welke delen van de omgeving nog onvoldoende in kaart zijn gebracht. In totaal zijn hiermee tien simulaties uitgevoerd, waarbij de drone in negen gevallen binnen vijf minuten de uitgang wist te vinden. Ook blijkt uit praktijktests dat de drone met uitsluitend tactiele informatie een omgeving kan verkennen en de uitgang kan bereiken.
Nog diverse uitdagingen
Hoewel de experimenten succesvol zijn verlopen, is de technologie nog volop in ontwikkeling. Er zijn nog diverse uitdagingen die de onderzoekers willen overwinnen. Zo kan langdurig contact drift in de sensormetingen veroorzaken. Ook leiden zachte of bewegende oppervlakken tot meer oscillaties en minder nauwkeurige reconstructies. Iedere drone moet daarnaast afzonderlijk worden gekalibreerd, wat zo’n 15 tot 20 minuten in beslag neemt. Ook de reproduceerbaarheid van de sensoren en de opschaling van de productie vormen nog aandachtspunten.
De onderzoekers voorzien diverse toepassingen voor kleine vliegende robots. Denk daarbij aan inspectie- en verkenningsactiviteiten, maar ook aan zoek- en reddingswerk.